Calcular densidad fluido (gas) con el programa matematico SAGE


Funcion para calcular la densidad de un fluido (gas) a partir de la temperatura en grados centigrados y la presion en pascales con el programa / software matematico Sage. Como ejemplos el hidrogeno, el oxigeno y el vapor de agua
El programa en el software matematico Sage para obtener la densidad:
def densidadfluido(P,Matom,T):
r=P*Matom/(101325*0.082*(273+T))
return(r)
Matom_O2=16*2 # Masa atomica del oxigeno O2
T_O2=27       # Temperatura en grados centigrados del oxigeno O2
P_O2=1.5*10^5 # Presion en pascales del oxigeno O2
Matom_H2=1*2 # Masa atomica del hidrogeno H2
T_H2=27       # Temperatura en grados centigrados del hidrogeno H2
P_H2=1.5*10^5 # Presion en pascales del hidrogeno H2
Matom_H2O=1*2+16 # Masa atomica del vapor de agua H2
T_H2O=200       # Temperatura en grados centigrados del vapor de agua H2O
P_H2O=10^5 # Presion en pascales del vapor de agua H2O
densidadfluido(P_O2,Matom_O2,T_O2),densidadfluido(P_H2,Matom_H2,T_H2),densidadfluido(P_H2O,Matom_H2O,T_H2O)

Resultado:

(1.92570393505563, 0.120356495940977, 0.458016263623169)

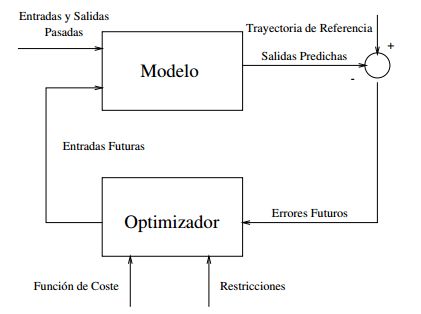
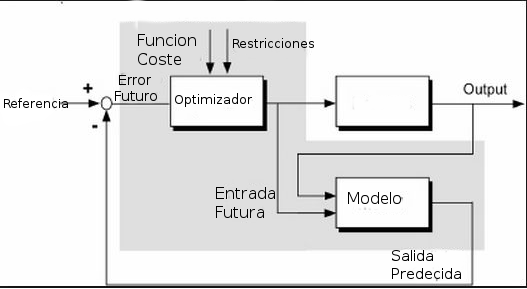
Control predictivo


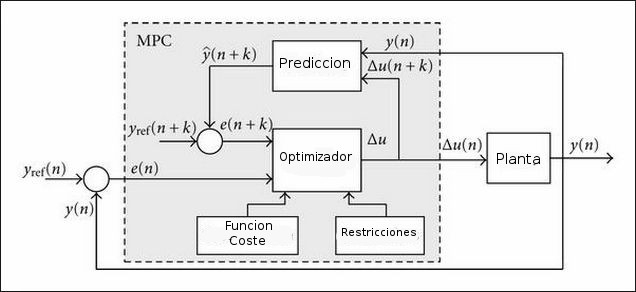
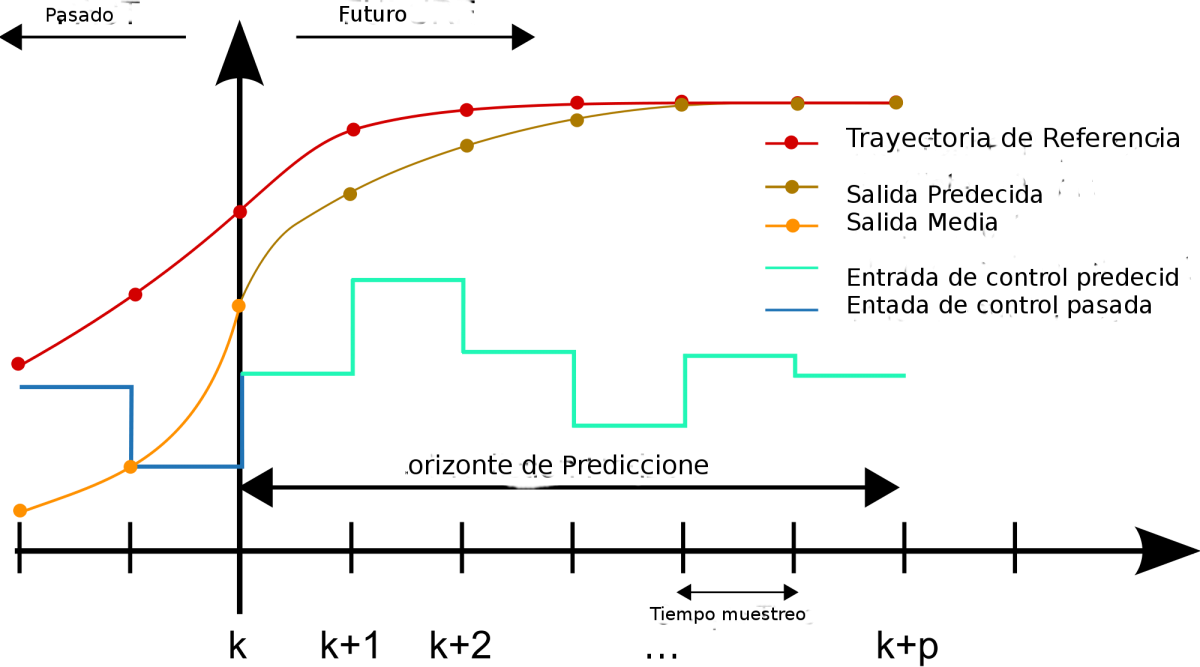
Esquema control predictivoControl predictivo  Control predictivo Salida Control predictivo


‹ CONTROL ADAPTATIVOarribaCatalogos de Regulacion Automatica ›

SOLDADURA


Comienzos con soldadura en arco


arribaComienzos con soldadura en arco ›

Comienzos con soldadura en arco


1 Soldadura horizontal con arco


Video de soldadura con arco piezas en horizontal mediante media luna, picado del electrodo, angulos de soldado.


‹ Comienzos con soldadura en arcoarriba2 Soldadura en angulo con arco 

2 Soldadura en angulo con arco


Video de soldadura con arco de dos piezas en angulo mediante L, angulos de soldado.


‹ 1 Soldadura horizontal con arcoarriba3 Soldadura con arco en horizontal en pared ›

3 Soldadura con arco en horizontal en pared


Video de soldadura en horizonta en pared de dos piezas en con dibujo en muelle o e, angulos de soldado.

Concatenar / unir vectores con Scilab


Vamos a unir o concatenar dos vectores con Scilab
-->u1=zeros(1,3);
-->u2=ones(1,4);
-->u=[u1,u2];
-->u
 u  =
         column 1 to 6
    0.    0.    0.    1.    1.    1.  
         column 7
    1.  

Obtener las filas y columnas de una matriz con Scilab


Para obtener las filas de una matriz E=[2,3;1,0] con Scilab
-> E=[2,3;1,0]
 -> E  =
    2.    3.  
    1.    0.  
-> E(1,:) // Primera fila
-> ans  =
    2.    3. 
->E(2,:) /// Segunda fila
 ->ans  =
    1.    0. 
Para obtener las columnas de una matriz E=[2,3;1,0] con Scilab
->E(:,1) // Primera columna
 ans  =
    2.  
    1.  
->E(:,2)  // Segunda columna
 ans  =
    3.  
    0.  

Estrategia basica de control predictivo con Scilab

Simulaciones de la estrategia basica de control predictivo con scilab y(k)=y(k-1)-0.25*y(k-2)+0.333*u(k-1)+0.1666*u(k-2)
El proceso normal
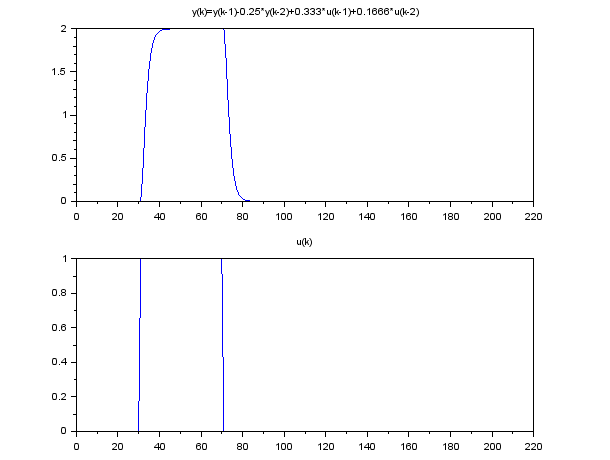
salida normal del proceso y(k)=y(k-1)-0.25*y(k-2)+0.333*u(k-1)+0.1666*u(k-2)
El proceso con control predictivo:


El proceso con control predictivo:
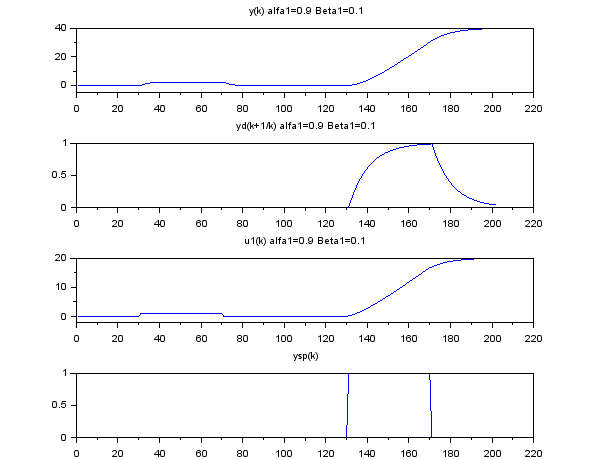
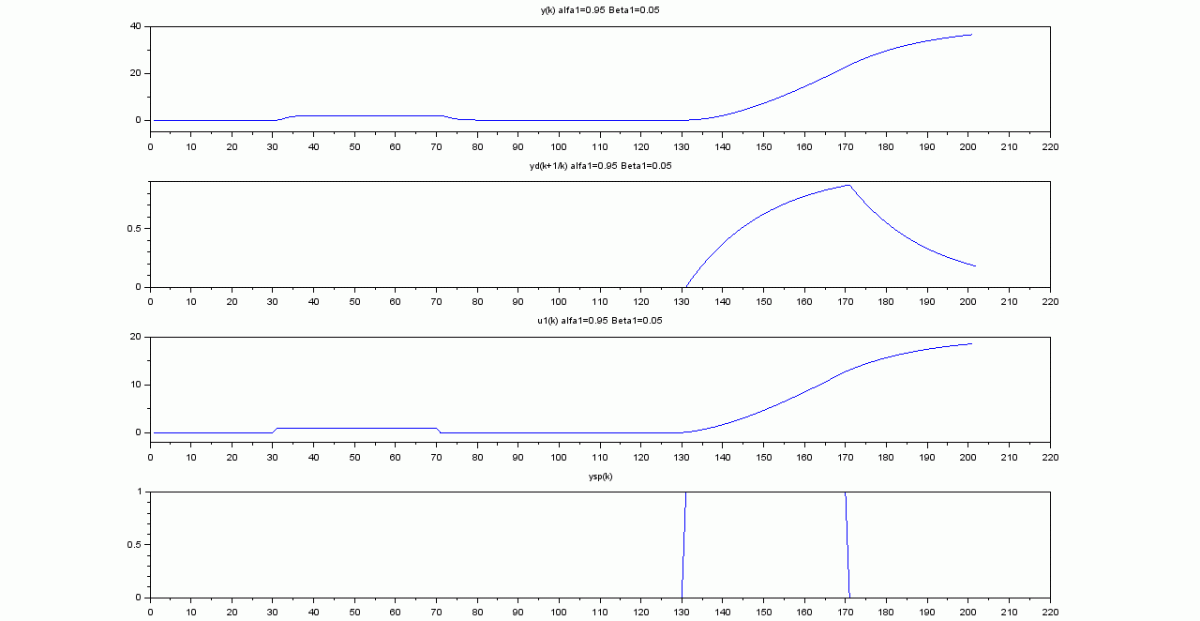
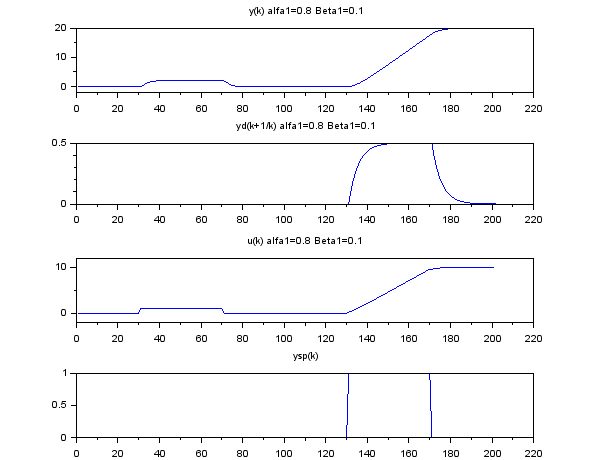
Estrategia Control predictivo adaptativo
El proceso con control predictivo:
Control predictivo adaptativo
Comparacion para los distintod valores de la salida deseada del control predictivo
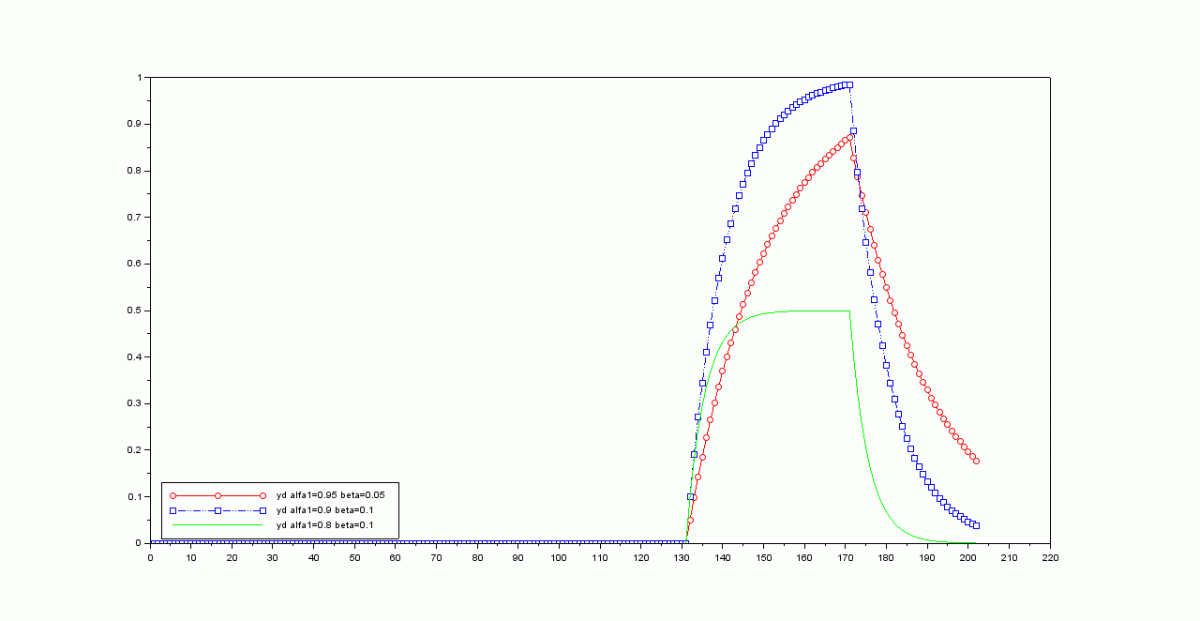
Salida deseada del control predictivo
Comparacion para los distintod valores de la salidas obtenidas del control predictivo
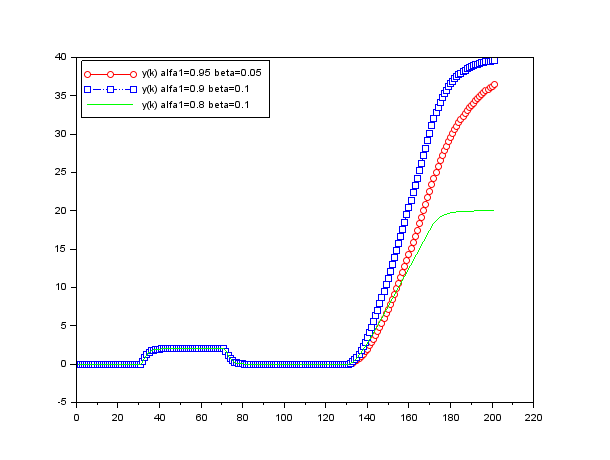
Salidas del proceso con el control predictivo

Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
alfa1a=[0.95,0];
beta1a=[0.05,0];
a=[1,-0.25];
b=[0.333,0.1666];
u=[0,zeros(1,29),ones(1,40),zeros(1,131)] //entrada escalon en k=31 y vuelve a 0 en  k=71
y=zeros(1,201);
ysp=[zeros(1,130),ones(1,40),zeros(1,31)] //Comienzo control predictivo consigna valor 0 en k=101, consigna a 1 en k=131 y vuelve a 0 en  k=171
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)');
subplot(2,1,2)
plot(u);
xtitle('u(k)');
yda=zeros(1,201);
y2a=y;
u2a=u;
yda(100)=y(100);
yda(99)=y(99);
for kt=101:201
    yda(kt+1)=alfa1a(1)*yda(kt)+alfa1a(2)*yda(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1)// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2)
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k) alfa1=0.95 Beta1=0.05');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) alfa1=0.95 Beta1=0.05');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) alfa1=0.95 Beta1=0.05');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');
alfa1b=[0.9,0];
beta1b=[0.1,0];
a=[1,-0.25];
b=[0.333,0.1666];
u=[0,zeros(1,29),ones(1,40),zeros(1,131)] //entrada escalon en k=31 y vuelve a 0 en  k=71
y=zeros(1,201);
ysp=[zeros(1,130),ones(1,40),zeros(1,31)] //Comienzo control predictivo consigna valor 0 en k=101, consigna a 1 en k=131 y vuelve a 0 en  k=171
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)');
subplot(2,1,2)
plot(u);
xtitle('u(k)');
ydb=zeros(1,201);
y2b=y;
u2b=u;
ydb(100)=y(100);
ydb(99)=y(99);
for kt=101:201
    ydb(kt+1)=alfa1b(1)*ydb(kt)+alfa1b(2)*ydb(kt-1)+beta1b(1)*ysp(kt)+beta1b(2)*ysp(kt-1); //Trayectoria deseada
    u2b(1,kt)=(ydb(kt+1)-a(1)*y2b(kt)-a(2)*y2b(kt-1)-b(2)*u2b(1,kt-1))/b(1)// Control adaptativo
    y2b(kt)=a(1)*y2b(kt-1)+a(2)*y2b(kt-2)+b(1)*u2b(kt-1)+b(2)*u2b(kt-2)
end
scf(3);
clf(3);
subplot(4,1,1)
plot(y2b);
xtitle('y(k) alfa1=0.9 Beta1=0.1');
subplot(4,1,2)
plot(ydb(1,:));
xtitle('yd(k+1/k) alfa1=0.9 Beta1=0.1');
subplot(4,1,3)
plot(u2b);
xtitle('u1(k) alfa1=0.9 Beta1=0.1');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');
alfa1c=[0.8,0];
beta1c=[0.1,0];
a=[1,-0.25];
b=[0.333,0.1666];
u=[0,zeros(1,29),ones(1,40),zeros(1,131)] //entrada escalon en k=31 y vuelve a 0 en  k=71
y=zeros(1,201);
ysp=[zeros(1,130),ones(1,40),zeros(1,31)] //Comienzo control predictivo consigna valor 0 en k=101, consigna a 1 en k=131 y vuelve a 0 en  k=171
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.25*y(k-2)+0.333*u(k-1)+0.1666*u(k-2)');
subplot(2,1,2)
plot(u);
xtitle('u(k)');
ydc=zeros(1,201);
y2c=y;
u2c=u;
ydc(100)=y(100);
ydc(99)=y(99);
for kt=101:201
    ydc(kt+1)=alfa1c(1)*ydc(kt)+alfa1c(2)*ydc(kt-1)+beta1c(1)*ysp(kt)+beta1c(2)*ysp(kt-1); //Trayectoria deseada
    u2c(1,kt)=(ydc(kt+1)-a(1)*y2c(kt)-a(2)*y2c(kt-1)-b(2)*u2c(1,kt-1))/b(1)// Control adaptativo
    y2c(kt)=a(1)*y2c(kt-1)+a(2)*y2c(kt-2)+b(1)*u2c(kt-1)+b(2)*u2c(kt-2)
end
scf(4);
clf(4);
subplot(4,1,1)
plot(y2c);
xtitle('y(k) alfa1=0.8 Beta1=0.1');
subplot(4,1,2)
plot(ydc(1,:));
xtitle('yd(k+1/k) alfa1=0.8 Beta1=0.1');
subplot(4,1,3)
plot(u2c);
xtitle('u(k) alfa1=0.8 Beta1=0.1');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');
scf(5);
clf(5);
x=1:202;
plot(x,yda,'ro-');
plot(x,ydb,'bs:');
plot(x,ydc,'g');
legend(["yd alfa1=0.95 beta=0.05";"yd alfa1=0.9 beta=0.1";"yd alfa1=0.8 beta=0.1"],opt=3);
scf(6);
clf(6);
plot(x,ydb),'b';
scf(6);
clf(6);
x=1:201;
plot(x,y2a,'ro-');
plot(x,y2b,'bs:');
plot(x,y2c,'g');
legend(["y(k) alfa1=0.95 beta=0.05";"y(k) alfa1=0.9 beta=0.1";"y(k) alfa1=0.8 beta=0.1"],opt=2);

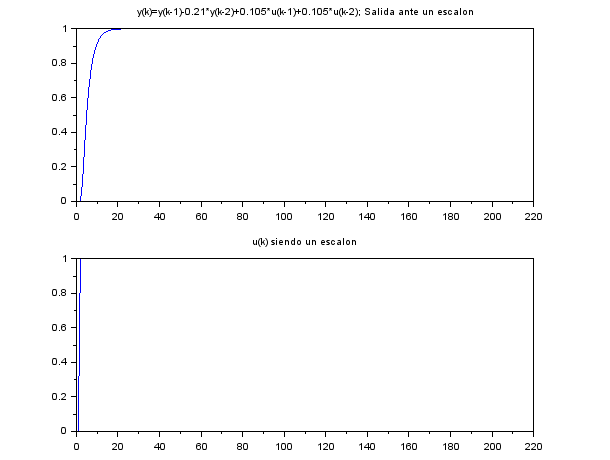
Estrategia basica de control predictivo con Scilab y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2)

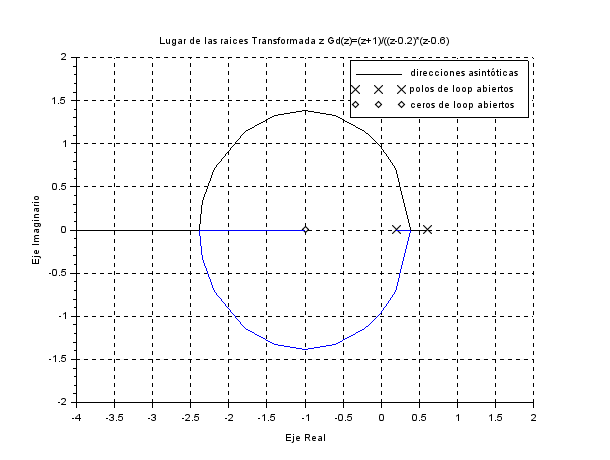
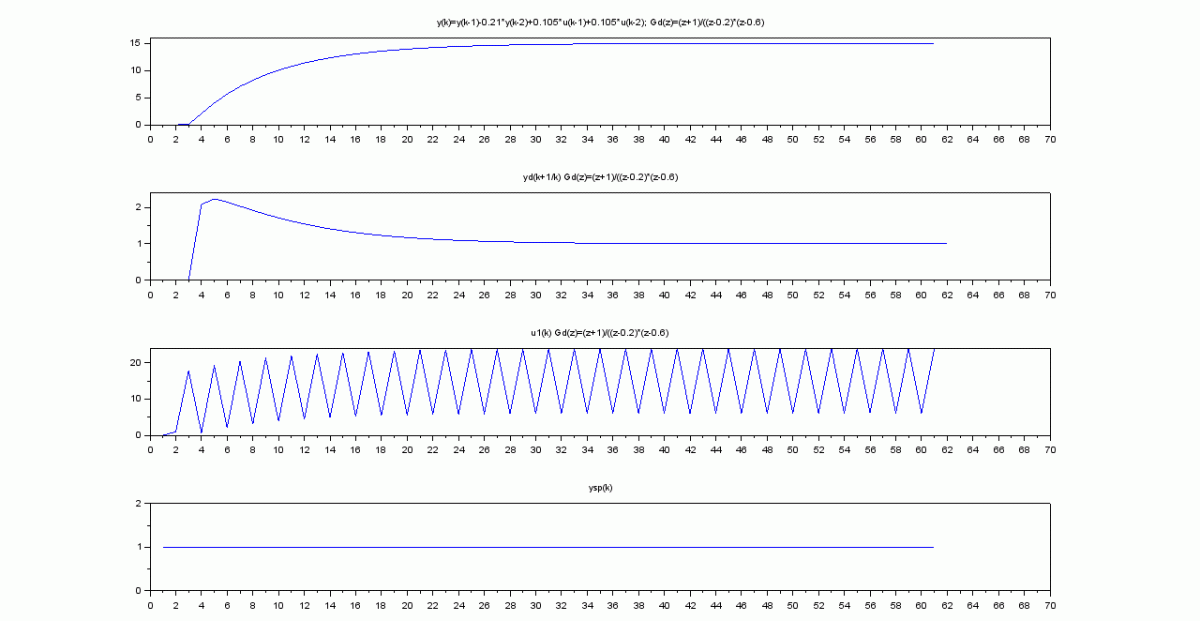
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)

Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)
Proceso control predictivo


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.2)*(z-0.6); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(2),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1)// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2) //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.2)*(z-0.6)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.2)*(z-0.6)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.2)*(z-0.6)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

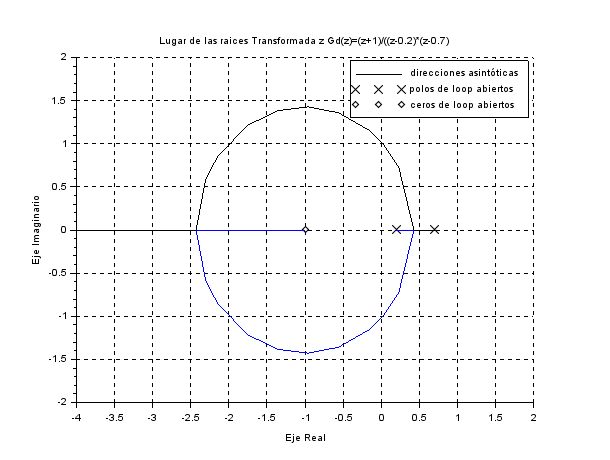
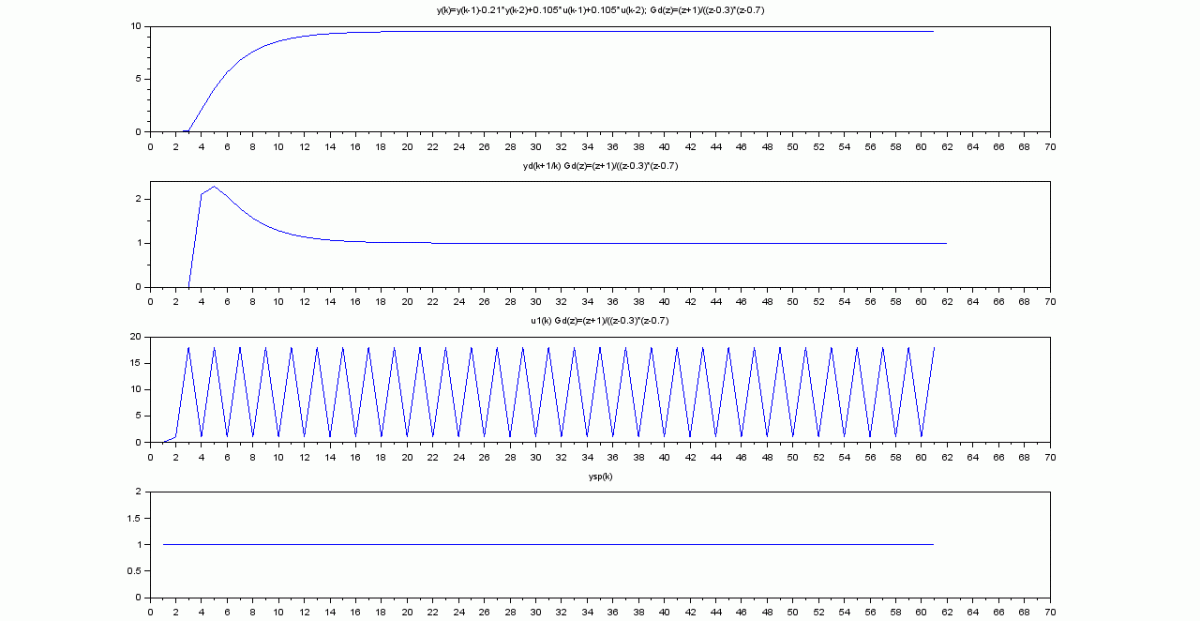
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


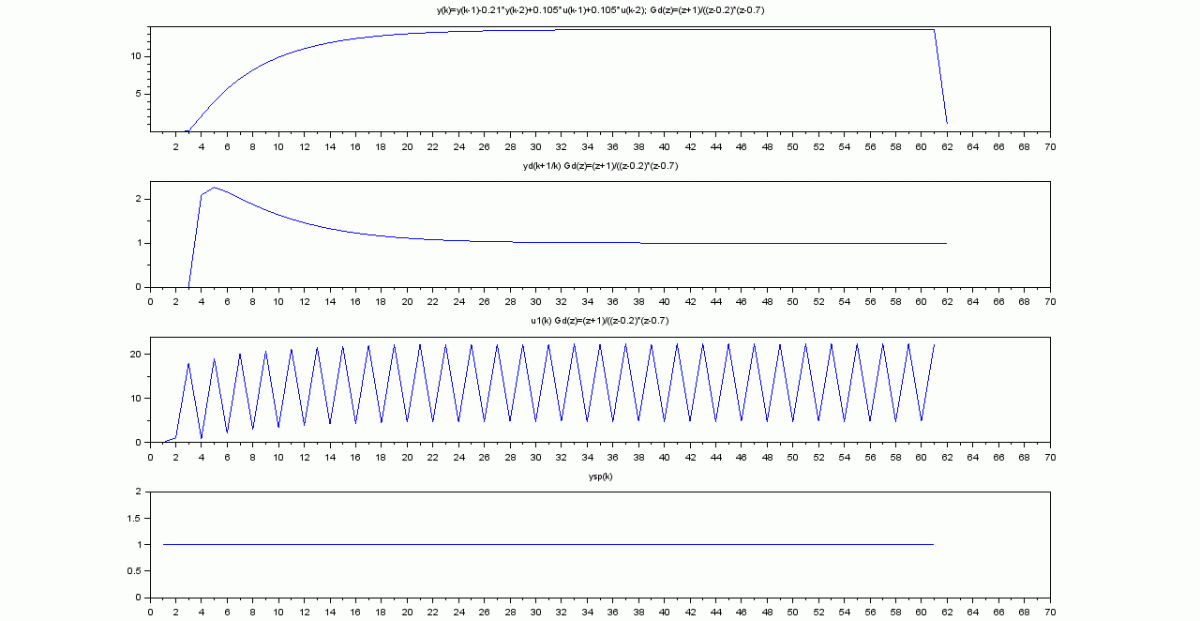
El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.2)*(z-0.7)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.2)*(z-0.7); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(2),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1)// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2) //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.2)*(z-0.7)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.2)*(z-0.7)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.2)*(z-0.7)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

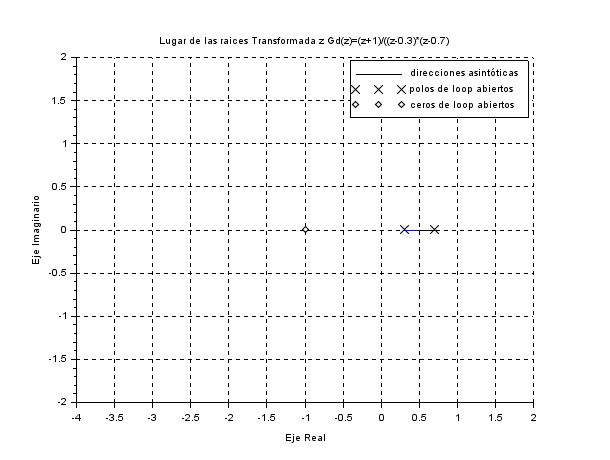
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.3)*(z-0.7)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.3)*(z-0.7); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(1),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1);// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2); //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.3)*(z-0.7)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.3)*(z-0.7)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.3)*(z-0.7)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

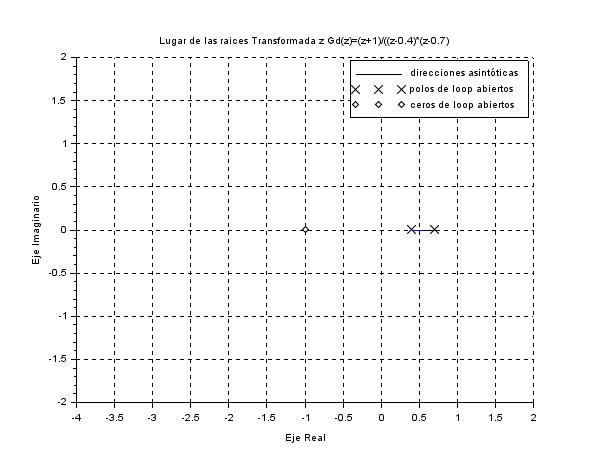
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)
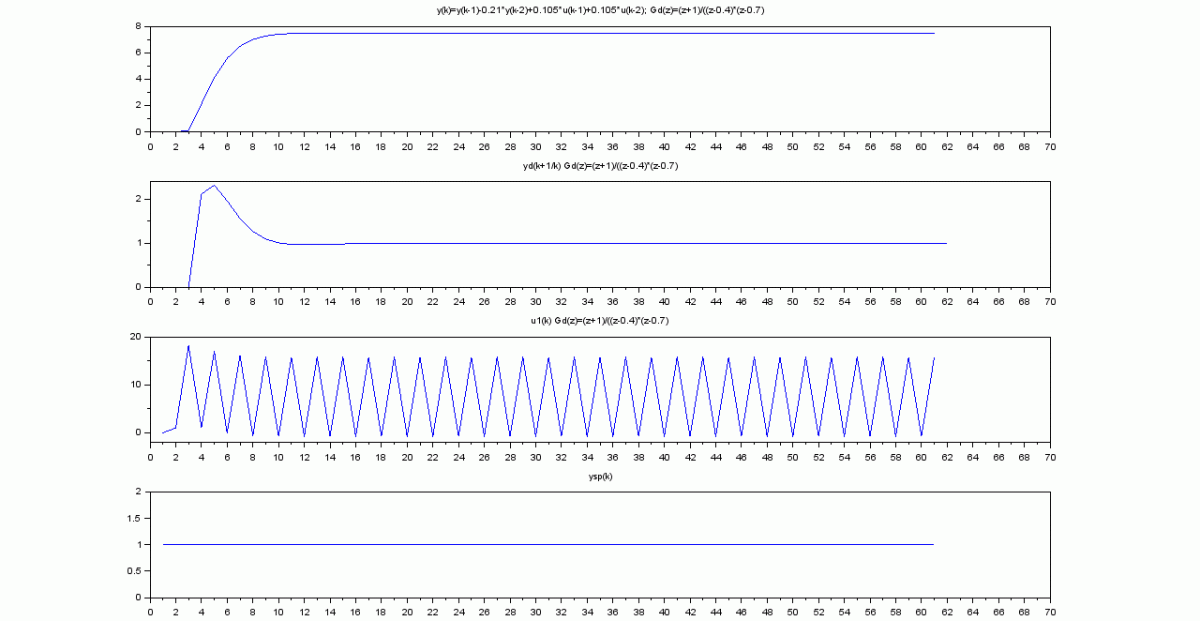
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.7)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.4)*(z-0.7); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(1),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1);// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2); //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.7)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.4)*(z-0.7)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.4)*(z-0.7)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

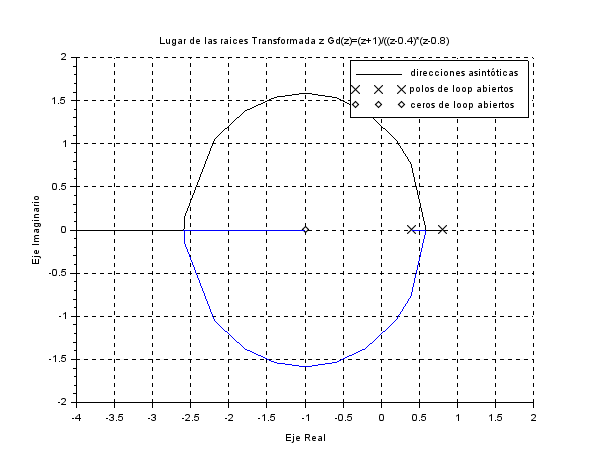
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)
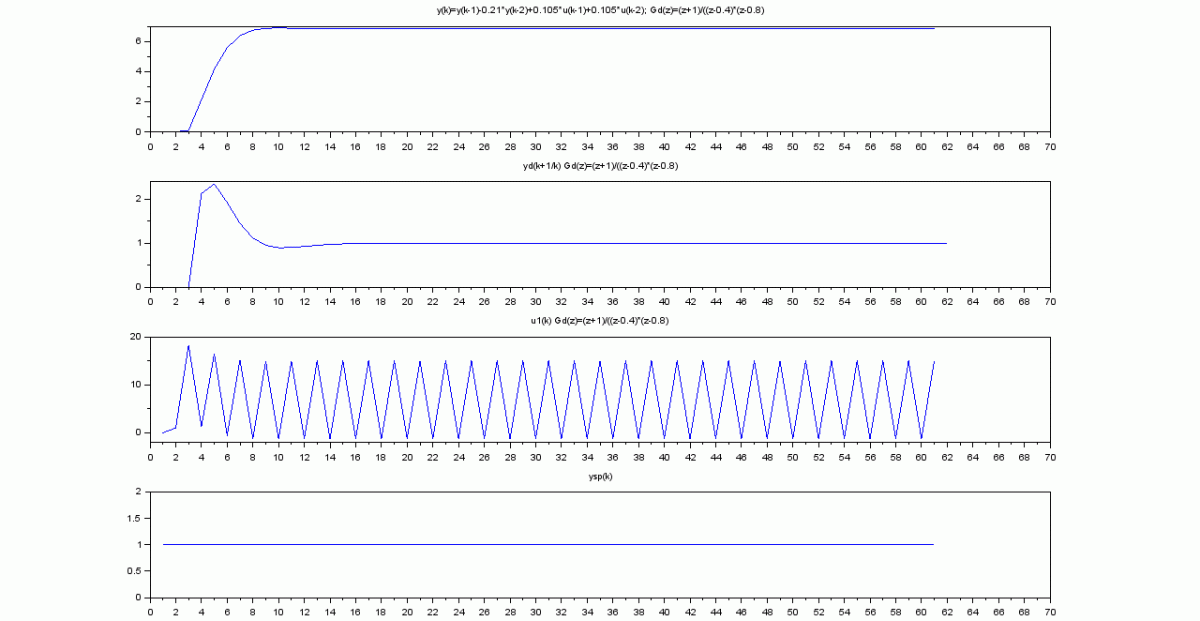
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.8)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.4)*(z-0.8); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(2),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1);// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2); //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.8)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.4)*(z-0.8)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.4)*(z-0.8)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

Crear ruido blanco con Scilab


Vamos a crear ruido blanco gaussiano con Scilab para 400 valores con media 0 y desviacion estandard 2.


Programa en Scilab
n=400
media=0
desviacionestandard=2
x=desviacionestandard*rand(n,1,"normal")+media
plot(x)
xtitle("Ruido blanco de media 0 y desviacion estandard 2")
Ruido blanco con Scilab
Ruido blanco gaussiano de media 0 y desviacion estandard 2

Comportamiento dinamico de un sistema (transformada Z) de primer grado discreto


Se un sistema con la transformada Z:   G(z)=b/(z-a)

La ganancia del sistema viene dada por b/(1-a)

Si le damos a=0.4 y b=0.6. Tendremos una salida del sistema si aplicamos un escalon a partir de k=10;


Lugar raices sistema discreto


Si le damos a=0.4 y b=0.1. Tendremos una salida del sistema si aplicamos un escalon a partir de k=10;
Como se ve cambia la ganancia al cambiar b y sigue los mismos polos.


Si le damos a=0.9 y b=0.1. Tendremos una salida del sistema si aplicamos un escalon a partir de k=10;
Como se ve al cambiar la posicion del polo con un valor mas cercano a 1, el sistema es mas lento y tarda mas en alcanzar la consigna. En el lugar de las raices del sistema discreto / transformada z. El polo se acerca a 1.


Si le damos a=1 y b=0.1. Tendremos una salida del sistema si aplicamos un escalon a partir de k=10;
Como se ve la salida del sistema crece de manera lineal, el polo de la transformada z coincide en 1.


Si le damos a=1.1 y b=0.1. Tendremos una salida del sistema si aplicamos un escalon a partir de k=10;
Como se ve la salida del sistema crece de manera exponencial, el polo de la transformada z esta del circulo 1 en el lugar de las raices, el sistema es inestable.