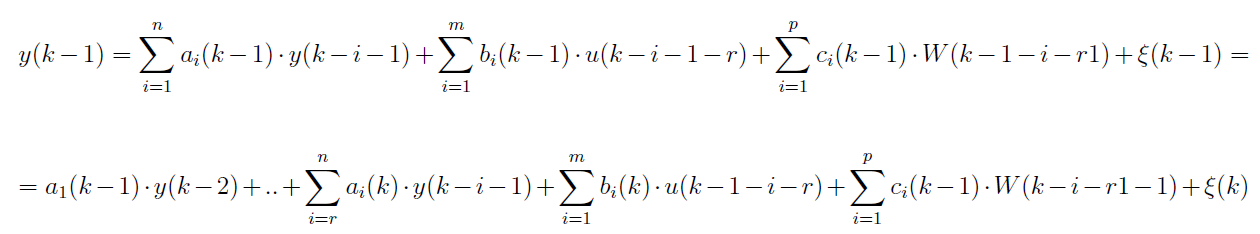Mostrando entradas con la etiqueta Control predictivo. Mostrar todas las entradas

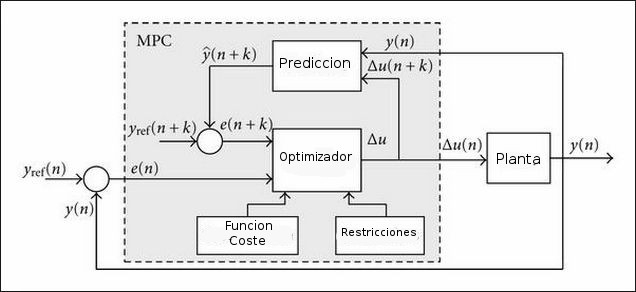
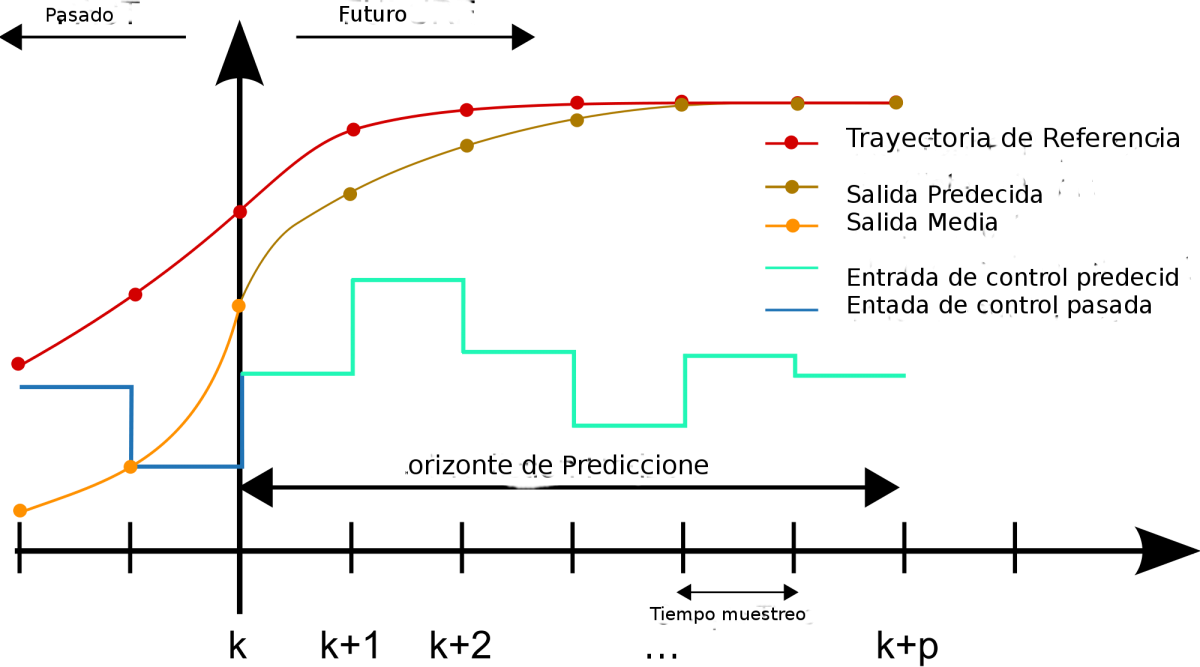
Estrategia basica de control predictivo con Scilab

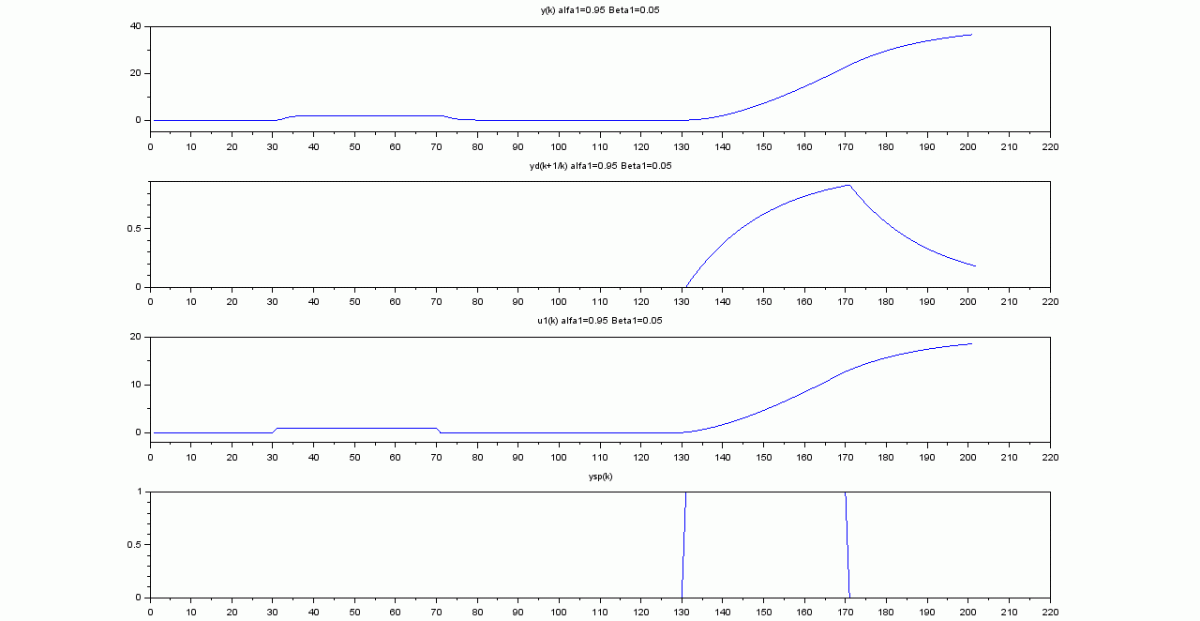
Simulaciones de la estrategia basica de control predictivo con scilab y(k)=y(k-1)-0.25*y(k-2)+0.333*u(k-1)+0.1666*u(k-2)
El proceso normal
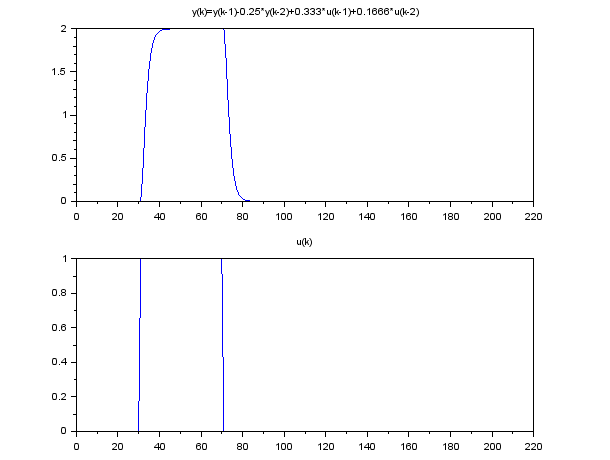
salida normal del proceso y(k)=y(k-1)-0.25*y(k-2)+0.333*u(k-1)+0.1666*u(k-2)
El proceso con control predictivo:


El proceso con control predictivo:
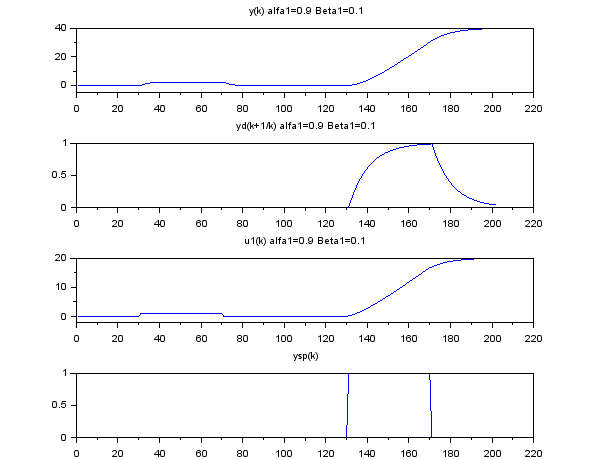
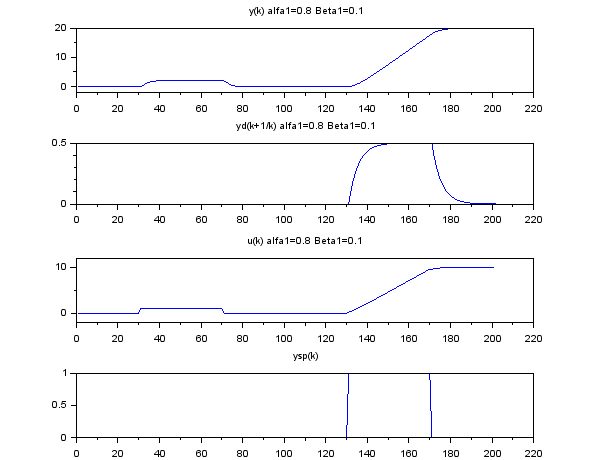
Estrategia Control predictivo adaptativo
El proceso con control predictivo:
Control predictivo adaptativo
Comparacion para los distintod valores de la salida deseada del control predictivo
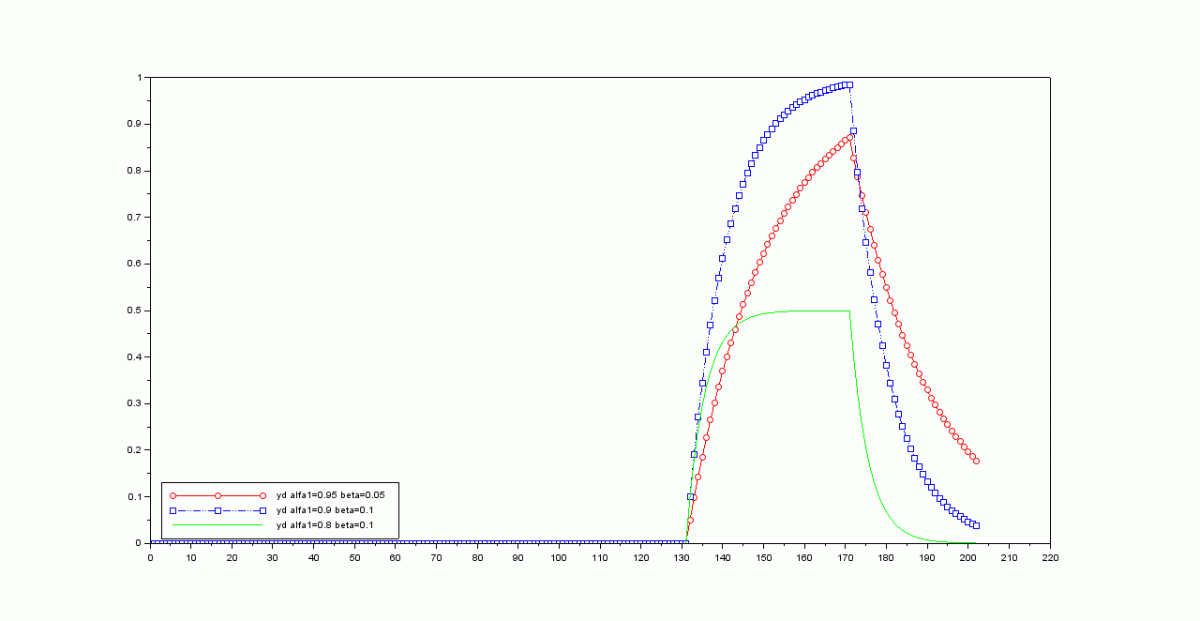
Salida deseada del control predictivo
Comparacion para los distintod valores de la salidas obtenidas del control predictivo
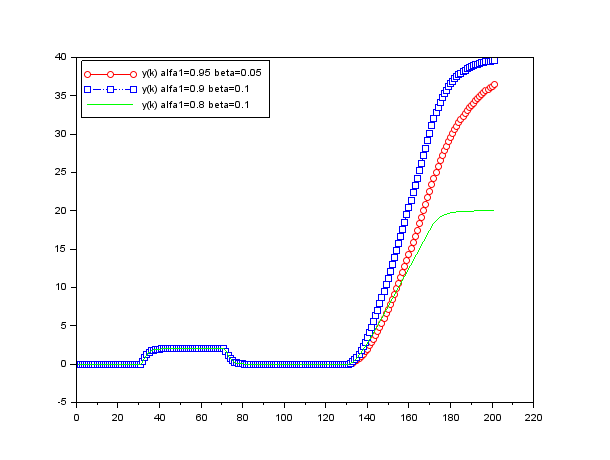
Salidas del proceso con el control predictivo

Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
alfa1a=[0.95,0];
beta1a=[0.05,0];
a=[1,-0.25];
b=[0.333,0.1666];
u=[0,zeros(1,29),ones(1,40),zeros(1,131)] //entrada escalon en k=31 y vuelve a 0 en  k=71
y=zeros(1,201);
ysp=[zeros(1,130),ones(1,40),zeros(1,31)] //Comienzo control predictivo consigna valor 0 en k=101, consigna a 1 en k=131 y vuelve a 0 en  k=171
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)');
subplot(2,1,2)
plot(u);
xtitle('u(k)');
yda=zeros(1,201);
y2a=y;
u2a=u;
yda(100)=y(100);
yda(99)=y(99);
for kt=101:201
    yda(kt+1)=alfa1a(1)*yda(kt)+alfa1a(2)*yda(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1)// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2)
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k) alfa1=0.95 Beta1=0.05');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) alfa1=0.95 Beta1=0.05');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) alfa1=0.95 Beta1=0.05');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');
alfa1b=[0.9,0];
beta1b=[0.1,0];
a=[1,-0.25];
b=[0.333,0.1666];
u=[0,zeros(1,29),ones(1,40),zeros(1,131)] //entrada escalon en k=31 y vuelve a 0 en  k=71
y=zeros(1,201);
ysp=[zeros(1,130),ones(1,40),zeros(1,31)] //Comienzo control predictivo consigna valor 0 en k=101, consigna a 1 en k=131 y vuelve a 0 en  k=171
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)');
subplot(2,1,2)
plot(u);
xtitle('u(k)');
ydb=zeros(1,201);
y2b=y;
u2b=u;
ydb(100)=y(100);
ydb(99)=y(99);
for kt=101:201
    ydb(kt+1)=alfa1b(1)*ydb(kt)+alfa1b(2)*ydb(kt-1)+beta1b(1)*ysp(kt)+beta1b(2)*ysp(kt-1); //Trayectoria deseada
    u2b(1,kt)=(ydb(kt+1)-a(1)*y2b(kt)-a(2)*y2b(kt-1)-b(2)*u2b(1,kt-1))/b(1)// Control adaptativo
    y2b(kt)=a(1)*y2b(kt-1)+a(2)*y2b(kt-2)+b(1)*u2b(kt-1)+b(2)*u2b(kt-2)
end
scf(3);
clf(3);
subplot(4,1,1)
plot(y2b);
xtitle('y(k) alfa1=0.9 Beta1=0.1');
subplot(4,1,2)
plot(ydb(1,:));
xtitle('yd(k+1/k) alfa1=0.9 Beta1=0.1');
subplot(4,1,3)
plot(u2b);
xtitle('u1(k) alfa1=0.9 Beta1=0.1');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');
alfa1c=[0.8,0];
beta1c=[0.1,0];
a=[1,-0.25];
b=[0.333,0.1666];
u=[0,zeros(1,29),ones(1,40),zeros(1,131)] //entrada escalon en k=31 y vuelve a 0 en  k=71
y=zeros(1,201);
ysp=[zeros(1,130),ones(1,40),zeros(1,31)] //Comienzo control predictivo consigna valor 0 en k=101, consigna a 1 en k=131 y vuelve a 0 en  k=171
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.25*y(k-2)+0.333*u(k-1)+0.1666*u(k-2)');
subplot(2,1,2)
plot(u);
xtitle('u(k)');
ydc=zeros(1,201);
y2c=y;
u2c=u;
ydc(100)=y(100);
ydc(99)=y(99);
for kt=101:201
    ydc(kt+1)=alfa1c(1)*ydc(kt)+alfa1c(2)*ydc(kt-1)+beta1c(1)*ysp(kt)+beta1c(2)*ysp(kt-1); //Trayectoria deseada
    u2c(1,kt)=(ydc(kt+1)-a(1)*y2c(kt)-a(2)*y2c(kt-1)-b(2)*u2c(1,kt-1))/b(1)// Control adaptativo
    y2c(kt)=a(1)*y2c(kt-1)+a(2)*y2c(kt-2)+b(1)*u2c(kt-1)+b(2)*u2c(kt-2)
end
scf(4);
clf(4);
subplot(4,1,1)
plot(y2c);
xtitle('y(k) alfa1=0.8 Beta1=0.1');
subplot(4,1,2)
plot(ydc(1,:));
xtitle('yd(k+1/k) alfa1=0.8 Beta1=0.1');
subplot(4,1,3)
plot(u2c);
xtitle('u(k) alfa1=0.8 Beta1=0.1');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');
scf(5);
clf(5);
x=1:202;
plot(x,yda,'ro-');
plot(x,ydb,'bs:');
plot(x,ydc,'g');
legend(["yd alfa1=0.95 beta=0.05";"yd alfa1=0.9 beta=0.1";"yd alfa1=0.8 beta=0.1"],opt=3);
scf(6);
clf(6);
plot(x,ydb),'b';
scf(6);
clf(6);
x=1:201;
plot(x,y2a,'ro-');
plot(x,y2b,'bs:');
plot(x,y2c,'g');
legend(["y(k) alfa1=0.95 beta=0.05";"y(k) alfa1=0.9 beta=0.1";"y(k) alfa1=0.8 beta=0.1"],opt=2);
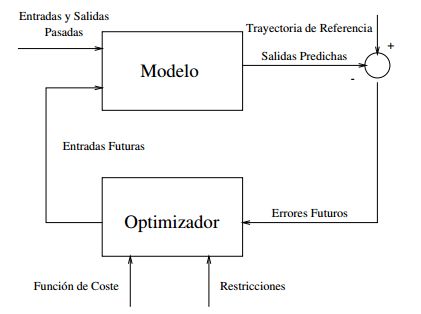
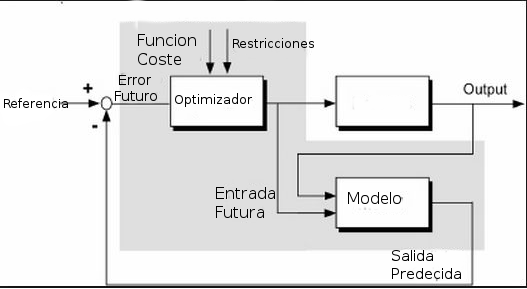
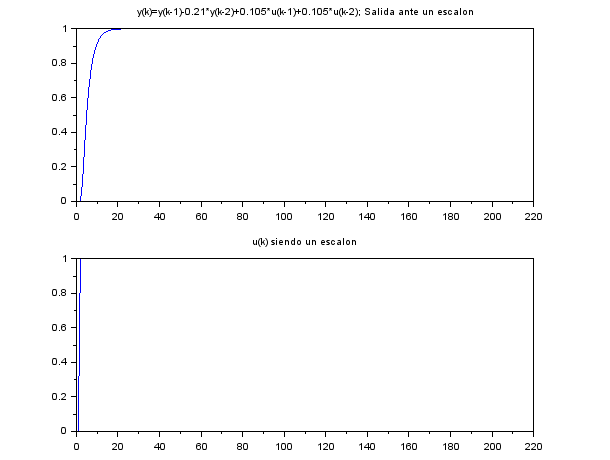
Estrategia basica de control predictivo con Scilab y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2)

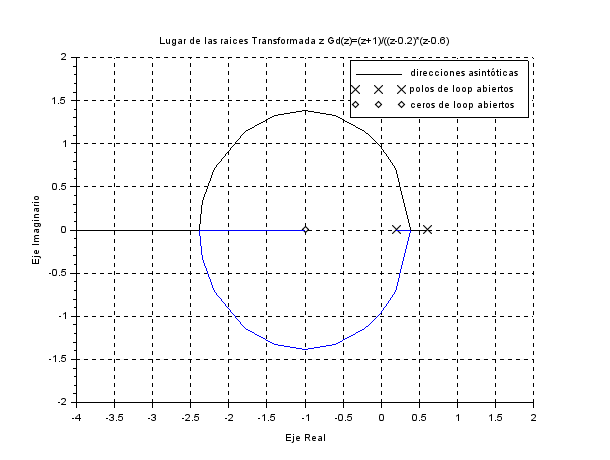
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)

Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


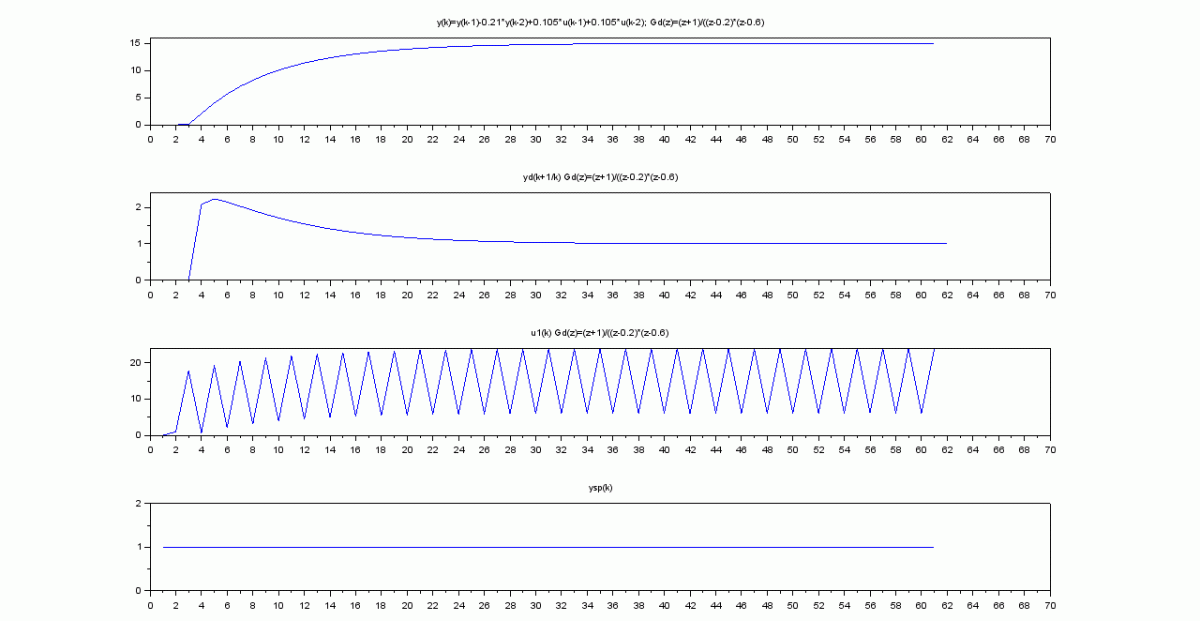
El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)
Proceso control predictivo


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.2)*(z-0.6); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.6)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(2),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1)// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2) //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.2)*(z-0.6)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.2)*(z-0.6)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.2)*(z-0.6)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

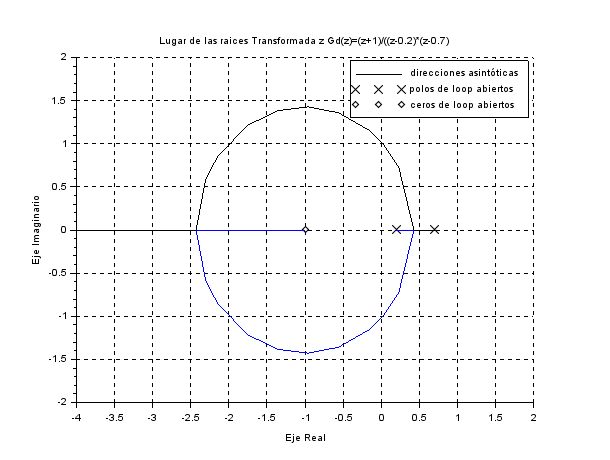
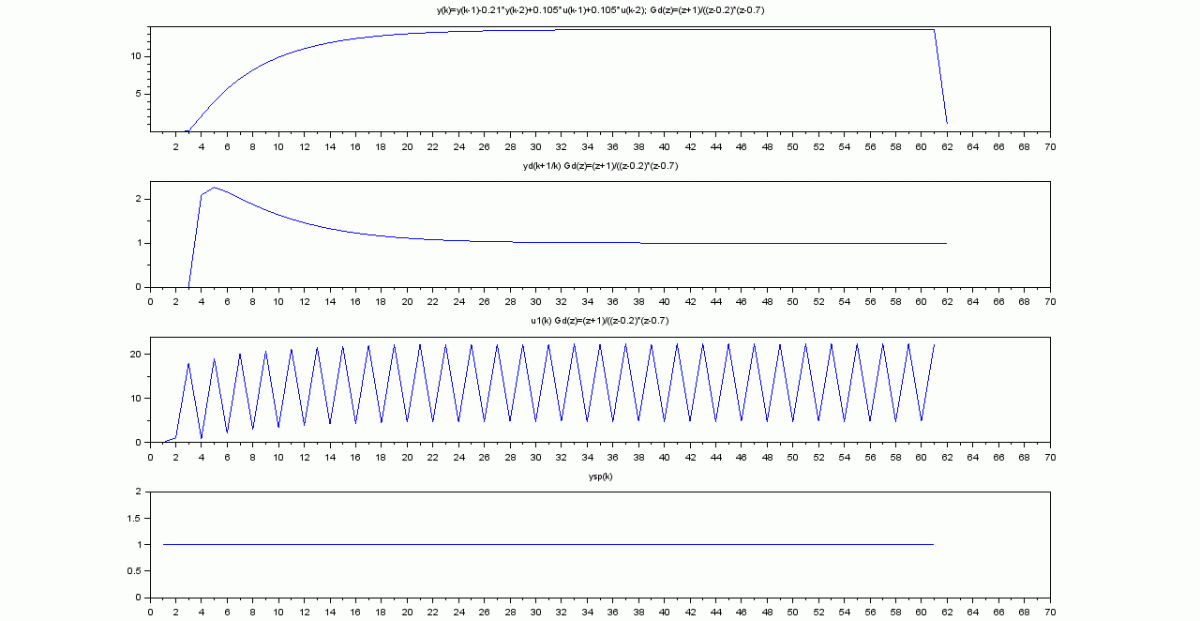
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.2)*(z-0.7)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.2)*(z-0.7); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.2)*(z-0.7)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(2),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:201
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1)// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2) //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.2)*(z-0.7)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.2)*(z-0.7)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.2)*(z-0.7)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

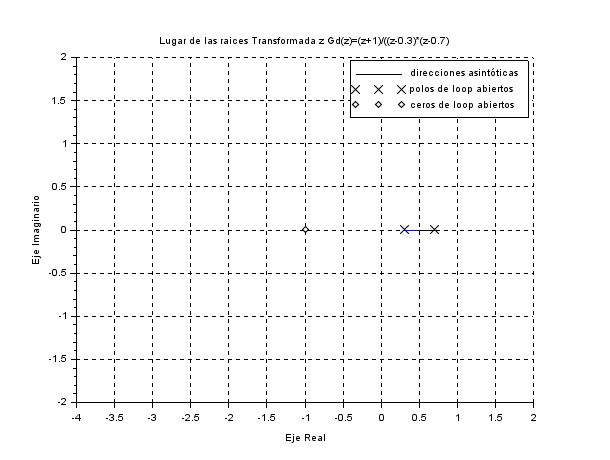
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)
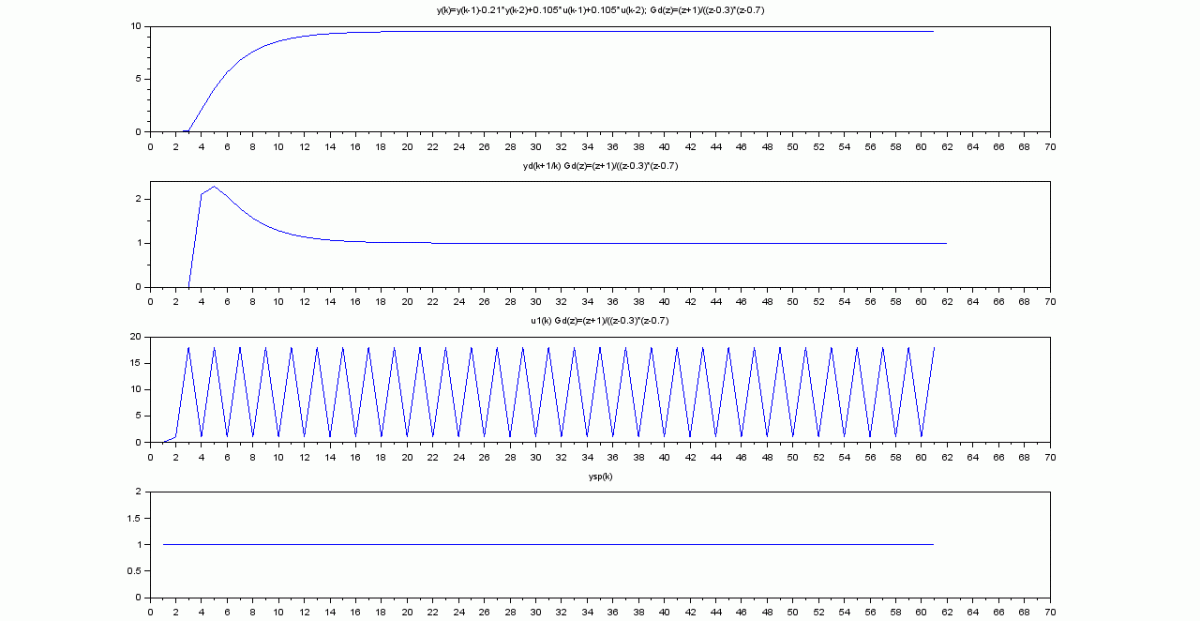
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.3)*(z-0.7)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.3)*(z-0.7); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.3)*(z-0.7)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(1),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1);// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2); //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.3)*(z-0.7)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.3)*(z-0.7)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.3)*(z-0.7)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

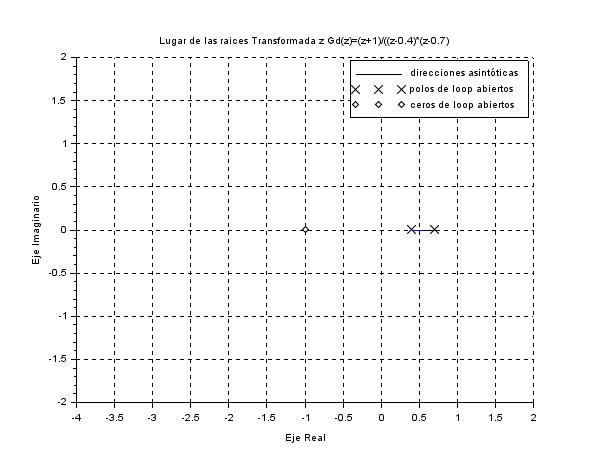
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.7)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.4)*(z-0.7); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.7)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(1),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1);// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2); //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.7)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.4)*(z-0.7)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.4)*(z-0.7)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

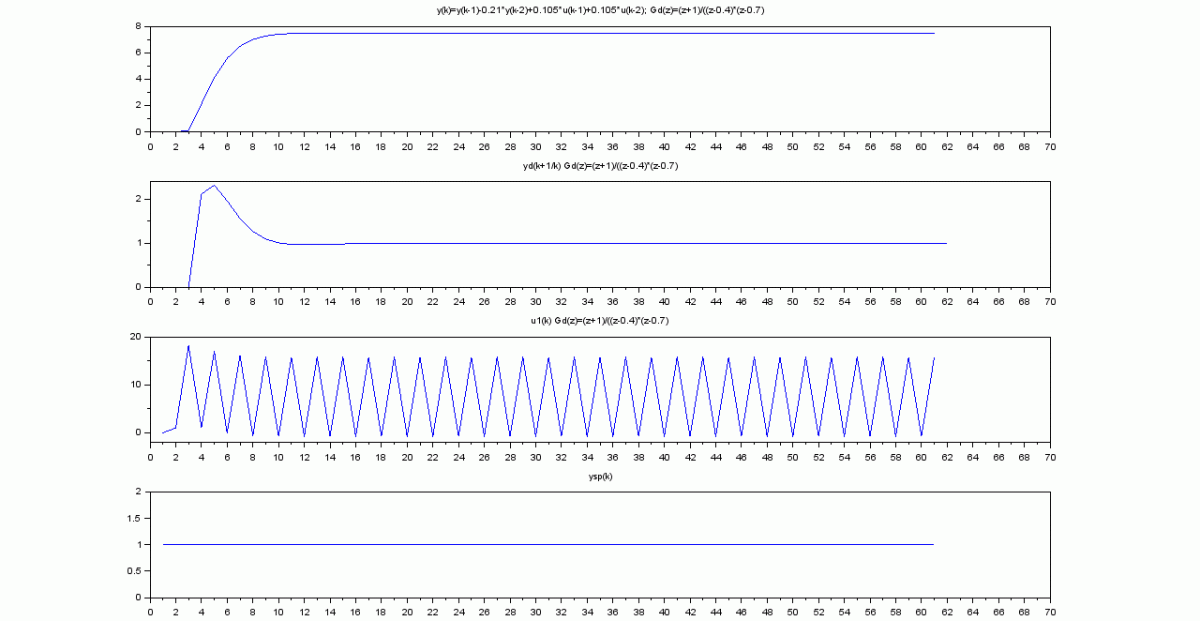
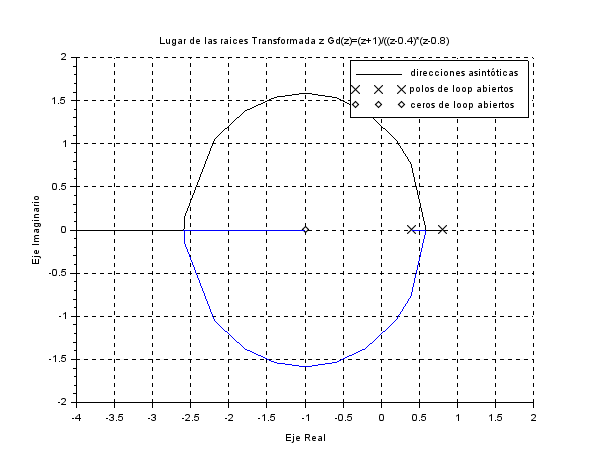
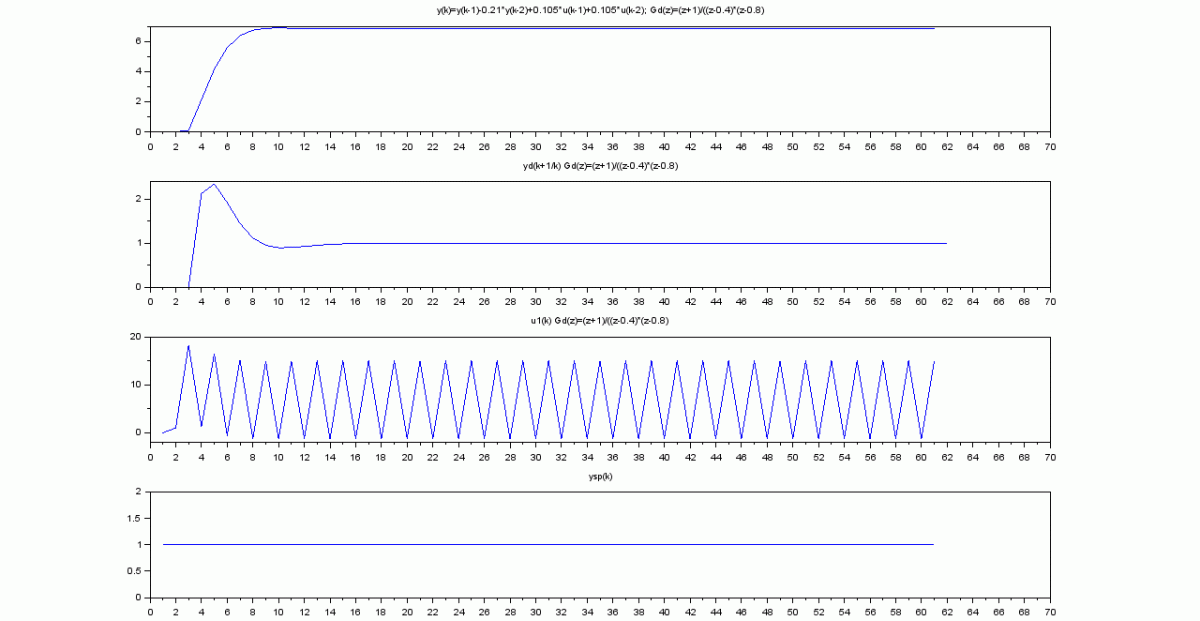
Lugar de las raices de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)
 Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)
Salida del proceso  y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2);  ante  un escalon


El proceso con control predictivo dado los polos y ceros de la transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)
Proceso con control predictivo adaptativo y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.8)


Programa en Scilab de la simulacion de la estrategia de control predictivo
clear();
z=%z;
num1=z+1; // Numerador transformada z funcion de tranferencia de la trayectoria deseada
den1=(z-0.4)*(z-0.8); // Denominador transformada z funcion de tranferencia de la trayectoria deseada
gd=syslin('d',num1/den1);
scf(3);
clf(3);
evans(gd); // Lugar de las raices de la Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8))
xgrid;
v=[-4 2 -2 2];
mtlb_axis(v);
xgrid
xtitle('Lugar de las raices Transformada z Gd(z)=(z+1)/((z-0.4)*(z-0.8)')
cden=coeff(den1);
cnum=coeff(num1);
alfa1a=[-cden(2),-cden(1)];
beta1a=[cnum(2),cnum(1)];
a=[1,-0.21];
b=[0.105,0.105];
u=[0,ones(1,60)] //entrada escalon 
y=zeros(1,61);
ysp=[ones(1,61)] //Comienzo control predictivo consigna valor 1 en k=1 
y(1)=0;
u(1)=0;
y(2)=0;
for k=3:61
    y(k)=a(1)*y(k-1)+a(2)*y(k-2)+b(1)*u(k-1)+b(2)*u(k-2); //Salida del proceso
end
y
scf(1);
clf(1);
subplot(2,1,1)
plot(y);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Salida ante un escalon');
subplot(2,1,2)
plot(u);
xtitle('u(k) siendo un escalon');
yda=zeros(1,61);
y2a=y;
u2a=u;
yda(2)=y(2);
yda(1)=y(1);
for kt=3:61
    yda(kt+1)=alfa1a(1)*y2a(kt)+alfa1a(2)*y2a(kt-1)+beta1a(1)*ysp(kt)+beta1a(2)*ysp(kt-1); //Trayectoria deseada
    u2a(1,kt)=(yda(kt+1)-a(1)*y2a(kt)-a(2)*y2a(kt-1)-b(2)*u2a(1,kt-1))/b(1);// Control adaptativo
    y2a(kt)=a(1)*y2a(kt-1)+a(2)*y2a(kt-2)+b(1)*u2a(kt-1)+b(2)*u2a(kt-2); //Salida con control adaptativo
end
scf(2);
clf(2);
subplot(4,1,1)
plot(y2a);
xtitle('y(k)=y(k-1)-0.21*y(k-2)+0.105*u(k-1)+0.105*u(k-2); Gd(z)=(z+1)/((z-0.4)*(z-0.8)');
subplot(4,1,2)
plot(yda(1,:));
xtitle('yd(k+1/k) Gd(z)=(z+1)/((z-0.4)*(z-0.8)');
subplot(4,1,3)
plot(u2a);
xtitle('u1(k) Gd(z)=(z+1)/((z-0.4)*(z-0.8)');
subplot(4,1,4)
plot(ysp);
xtitle('ysp(k)');

Salida proceso adaptativo predictivo con retardo y ruido.

Transformacion de la salida del proceso adaptativo predictivo con retardo y ruido en funcion salida, entrada, ruido previsible y ruido aleatorio.

Realizamos la sustitucion:
Con lo que la salida en el instante k nos quedaria:

Salida para un instante anterior k-1:


Realizamos las sustituciones

Con lo que la salida para k-1 nos quedaria:


Realizaremos esto .... hasta k-r


Realizamos la sustitucion:
Con lo que nos quedaria la salida del control predictivo adaptativo:


Sustituimos todo en la primera ecuacion y nos quedaria: